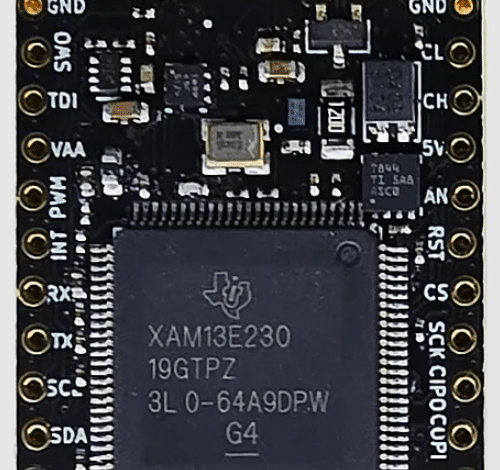
BeagleConnect Torque alimenta la placa de control de motor BeagleConnect QuadESC, un módulo controlador de código abierto desarrollado por BeagleBoard.org y adecuado para aplicaciones de robótica, control industrial y detección conectada. Basado en instrumentos de Texas AM13E23019 Cuenta con un procesador Arm Cortex-M33 de 200 MHz, conectividad CAN FD e interfaces de expansión para sistemas integrados personalizados.
Con solo 25,4 × 38,1 mm, BeagleConnect Torque cuenta con una interfaz LGA de 100 pads para la integración de la placa portadora e incluye 512 KB de memoria flash, 128 KB de SRAM, soporte de punto flotante, unidad matemática trigonométrica y acelerador de red neuronal TinyEngine.
Otros periféricos incluyen tres ADC de 12 bits, recursos PWM de control de motores, interfaces CAN FD, UART, SPI e I²C. El procesador también proporciona arranque seguro, depuración, actualizaciones de firmware y capacidades de hardware aceleradas criptográficamente.
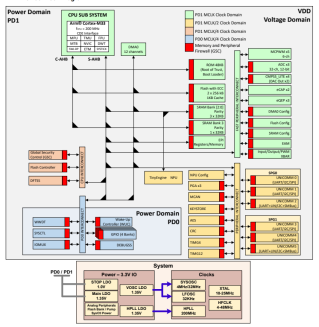
Diagrama de bloques AM13E230x
Para la conectividad de red, el módulo contiene un transceptor CAN TI TCAN844 conectado a un conector JST-GH de cuatro pines que transporta la señal CAN y las conexiones de alimentación. El circuito de terminación de 120 ohmios controlado por software permite a los desarrolladores configurar la terminación del bus según la topología de la red. Las interfaces CAN se pueden utilizar para la comunicación entre controladores, sensores y actuadores descentralizados.

Un conector Qwiic independiente proporciona acceso a periféricos I²C de 3,3 V, mientras que dos filas de expansión de 12 pines exponen señales de control generales, UART, SPI, analógicas y PWM adicionales. La interfaz LGA inferior también proporciona acceso a 30 pads de entrada analógica asignados, lo que permite que la placa portadora enrute sensores externos y circuitos de medición al microcontrolador.
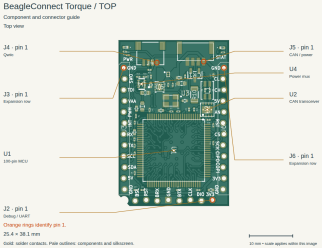
Vista superior del par de torsión de BeagleConnect
La administración de energía incluye el interruptor de carga TPS22950, el regulador de voltaje TPS7A2633 y el multiplexor de energía TPS2116. Este módulo acepta una fuente de alimentación nominal regulada de 5 V a través de su interfaz portadora y la convierte en un riel digital interno de 3,3 V. El multiplexor de potencia también alberga una fuente de alimentación de depuración independiente de 3,3 V, lo que permite alimentar los circuitos digitales durante el desarrollo sin depender de la fuente de alimentación principal.
La adquisición analógica requiere un riel VAA independiente suministrado por el operador como referencia ADC, mientras que el transceptor CAN utiliza el suministro de 5 V del módulo. Estos requisitos deben tenerse en cuenta al diseñar interfaces de señal y distribución de energía para placas portadoras personalizadas.
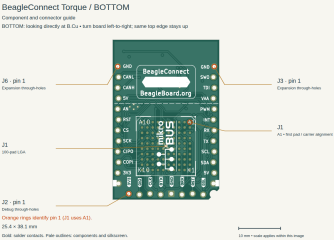
Vista inferior del par de torsión BeagleConnect
Para los desarrolladores, BeagleConnect Torque incluye una interfaz de ocho pines que proporciona programación y depuración de SWD, comunicación UART, reinicio, selección de arranque, conexión a tierra y entrada de energía de depuración.
Este módulo viene con el gestor de arranque ROM de Texas Instruments, que admite la carga de aplicaciones a través de herramientas de programación CAN, I²C o UART compatibles. La programación y depuración de SWD también se documentó utilizando una sonda TI XDS110 y Code Composer Studio.
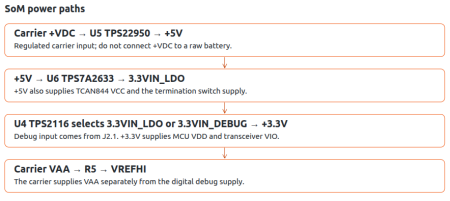
Arquitectura de gestión de potencia de par BeagleConnect
La interfaz LGA inferior utiliza un paso de 1,27 mm para la integración de soldadura, mientras que la PCB de cuatro capas del módulo tiene un grosor de 1,6 mm. Los conectores de expansión integrados brindan acceso a los periféricos durante la creación de prototipos y la documentación cubre asignaciones de pines, multiplexación de periféricos, secuenciación de energía y diseño de placas portadoras.
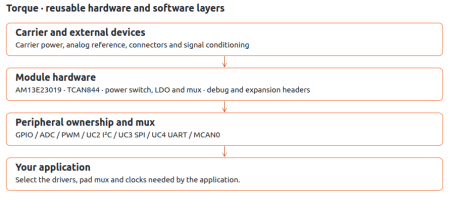
Arquitectura de software y hardware
Como mencionamos en nuestro artículo anterior sobre BeagleConnect QuadESC, el módulo de torsión también se utiliza como controlador para la placa de control del motor BLDC de cuatro canales. Sin embargo, se puede utilizar de forma independiente con portadores de aplicaciones específicas para detección, comunicaciones, robótica y otras aplicaciones de control integradas.
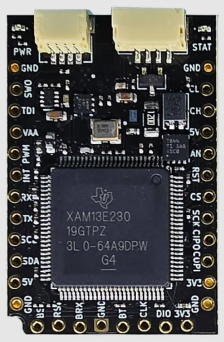
Par de torsión BeagleConnect
BeagleConnect Torque viene con diseños de hardware KiCad, esquemas, recursos de desarrollo de firmware y documentación técnica de código abierto. El proyecto también apunta al soporte de Zephyr y OpenOCD alineado con la comunidad, aunque los desarrolladores deben verificar la disponibilidad y compatibilidad de las herramientas de software correspondientes.
Más información
El precio y la disponibilidad de BeagleConnect Torque aún no se han anunciado, pero hay más detalles disponibles en Página del producto BeagleBoard.org, Documentos técnicosy GitHub.